
 作者超级版主
保持略大于平飞速度的速度建立下滑航线飞回本场或迫降无人区。
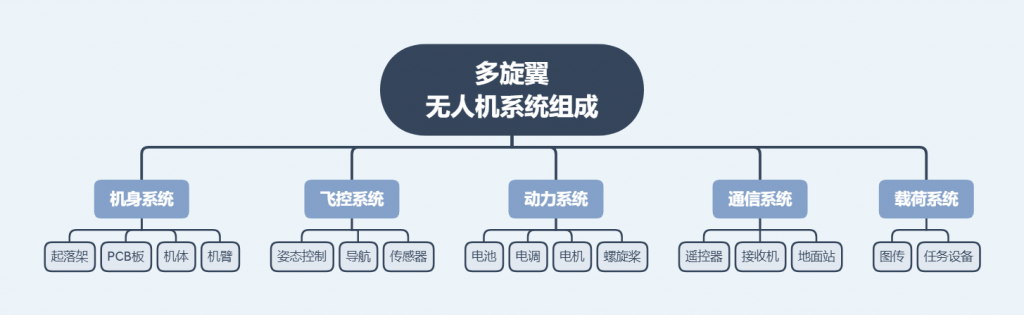
原因是无人机上飞控子系统是内回路,导航子系统是外回路。姿态遥控就是飞控内回路参与,导航外回路不参与,也称之姿态模式,或者说增稳模式,无人机驾驶员操作压力大大降低,我们把它称之为半自动。
合成孔径雷达。
原因是合成孔径雷达(Synthetic Aperture Radar,简称 SAR)是一种利用微波信号进行遥感探测的雷达系统。它通过发射微波信号并接收反射回的信号,来获取目标的位置、形状、高度、速度等信息。
合成孔径雷达的工作原理是利用雷达天线在不同位置发射和接收信号,并将这些信号进行合成,以获得一个等效的大天线。这个等效天线的孔径大小取决于雷达天线的运动方式和速度,因此被称为合成孔径。
合成孔径雷达具有以下优点:
全天候:合成孔径雷达不受天气和光照条件的影响,可以在任何时间进行探测;
高分辨率:合成孔径雷达可以获得高分辨率的图像,可以识别小目标和细节;
远距离探测:合成孔径雷达可以在远距离探测目标,不受视线限制;
多极化:合成孔径雷达可以使用不同极化的信号进行探测,获得更多的目标信息。

优质内容超多精品,包罗万象